El desafío de las aguas profundas: comprender las diferencias clave entre los buques de perforación y las plataformas semisumergibles.
Escrito por: Profesor de Informática
Con una sólida trayectoria en la investigación y el desarrollo de simuladores para la industria del petróleo y el gas, estamos comprometidos con brindar seguridad a todos los trabajadores del sector petrolero.
Exploración offshore Es uno de los campos más exigentes técnicamente en la cadena energética mundial. A medida que el desarrollo de petróleo y gas avanza hacia aguas ultraprofundas, elegir entre un buque perforador y una plataforma de perforación marina (como una plataforma semisumergible o autoelevable) es una decisión clave de inversión de capital (CAPEX) que determina directamente la seguridad del proyecto, la eficiencia operativa y el retorno de la inversión (ROI) general.
Si bien en la terminología general del sector el término «plataforma de perforación» abarca todo tipo de estructuras de perforación marina, como plataformas autoelevables, plataformas semisumergibles y buques perforadores, en la práctica, tanto en operaciones como en logística, los operadores suelen comparar los buques perforadores, de gran movilidad, con las plataformas de perforación marinas, relativamente fijas. Para las empresas energéticas modernas, evaluar exhaustivamente las diferencias fundamentales en cuanto a posicionamiento dinámico (DP), adaptabilidad ambiental y requisitos de capacitación operativa es clave para garantizar el éxito de los proyectos.
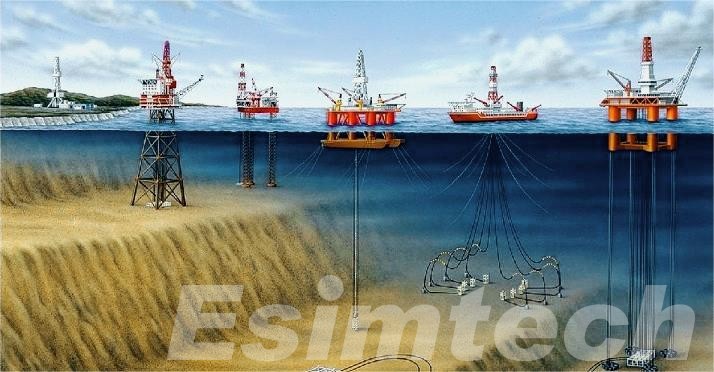
Matriz Ejecutiva: Plataformas de perforación frente a plataformas marinas: una visión general
Para ofrecer una orientación clara en la evaluación del proyecto, a continuación se sintetizan las diferencias estructurales, operativas y ambientales:
| Métrica operativa | Buque perforador | Plataforma semisumergible | Plataforma autoelevable |
| Capacidad de profundidad del agua | Aguas ultraprofundas (hasta 12,000+ pies / 3,600+ m) | Aguas profundas a ultraprofundas (hasta 3,000 m / 10 000 pies) | Aguas poco profundas (hasta 150 m / 500 pies) |
| Movilidad y velocidad de tránsito | Alta velocidad (autopropulsada, 12–14 nudos) | De baja a media velocidad (requiere remolque o autopropulsión lenta). | Muy bajo (Debe ser remolcado por embarcaciones de gran capacidad). |
| Sistema de mantenimiento de estación | Posicionamiento dinámico (normalmente DP3) | Sistemas de amarre / Líneas de pilotes o sistemas de posicionamiento dinámico | Cimentación en el fondo (patas estructurales sólidas) |
| Carga variable de la plataforma (VDL) | Extremadamente alto (almacenamiento masivo de fluidos y tubos a bordo) | Medio (muy sensible a los cambios de peso) | Limitado (depende en gran medida de los frecuentes envíos) |
| Entorno marino óptimo | Bloques exploratorios remotos; ciclos de oleaje de calma a moderado. | Entornos hostiles con fuerte oleaje (por ejemplo, el Mar del Norte) | Entornos costeros con topografía estable del lecho marino |
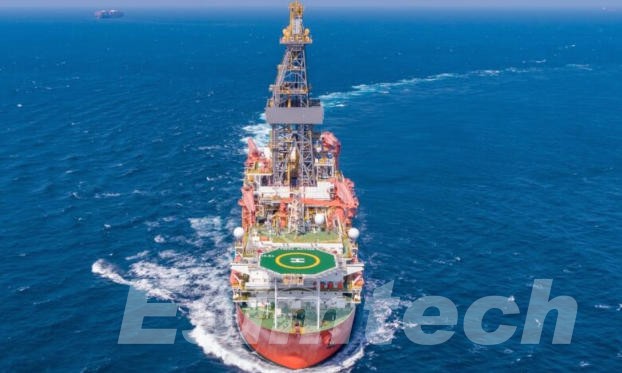
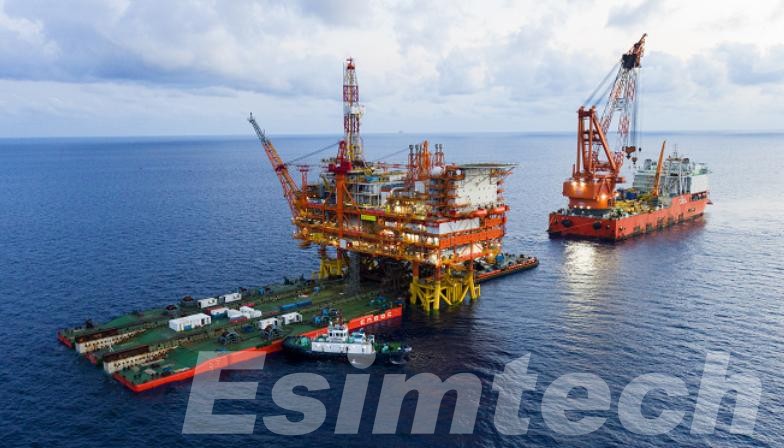
Análisis en profundidad de los principales contrastes: movilidad, estabilidad y almacenamiento.
A. Eficiencia en la movilidad y la exploración
El buque perforador Adopta un diseño de casco estándar y es un buque oceánico completamente independiente. Gracias a su sistema de propulsión integrado, puede realizar despliegues transoceánicos sin necesidad de remolcadores. Esta capacidad de autonavegación reduce significativamente el ciclo de movilización, disminuyendo así considerablemente los costos de traslado entre bloques de exploración distantes.
En cambio, las plataformas de perforación marinas tradicionales, como las semisumergibles y las autoelevables, son esencialmente estructuras, no buques convencionales. Las plataformas autoelevables requieren complejas operaciones de remolque en agua o transporte en seco mediante buques de gran capacidad; las plataformas semisumergibles, si bien poseen cierta capacidad de autonavegación, están limitadas por su rendimiento hidrodinámico, lo que se traduce en velocidades más bajas, ciclos de transporte más largos y mayores costos de operación.
B. Estabilidad hidrodinámica y posicionamiento de la superficie del agua
En comparación con los buques de perforación, la principal ventaja de las plataformas semisumergibles reside en su excepcional estabilidad en condiciones marítimas adversas. Estas plataformas operan sumergiéndose mediante pontones de lastre. Gracias a su reducida sección transversal en la zona de variación de altura de las olas (cerca de la línea de flotación), se ven mínimamente afectadas por las cargas de oleaje, lo que las convierte en la opción ideal para operar en zonas marítimas extremas como el Mar del Norte.
En cambio, los buques de perforación adoptan diseños de casco tradicionales, lo que resulta en una mayor superficie frontal expuesta al viento, las olas y las corrientes. Para ubicar con precisión la cabeza del pozo durante las operaciones en aguas profundas, los buques de perforación deben depender completamente de sistemas avanzados de posicionamiento dinámico (DP3), que utilizan propulsores de giro completo para contrarrestar continuamente las cargas ambientales. Si bien este sistema es altamente eficiente, consume una gran cantidad de energía y presenta riesgos técnicos potenciales, como fallas en los propulsores.
C. Capacidad de almacenamiento de fluidos y equipos
El buque perforador ofrece ventajas significativas en cuanto a capacidad de carga variable en cubierta (VDL) y capacidad del casco. Su amplio espacio interno permite almacenar grandes cantidades de lodo de perforación, cemento, tuberías y combustible. Esta gran capacidad de autosuficiencia lo hace idóneo para operar en zonas marítimas remotas donde la cadena de suministro es inestable y difícil.
En cambio, las limitaciones de espacio para las plataformas semisumergibles y otras plataformas de perforación en alta mar son aún más estrictas. Las plataformas semisumergibles deben equilibrar con precisión la distribución del peso para mantener la estabilidad y evitar la inclinación, por lo que dependen en gran medida del suministro frecuente de materiales desde tierra.
Perfil de riesgo en aguas ultraprofundas: desafíos operativos
Al operar activos tan complejos valorados en millones de dólares, los trabajadores en alta mar se enfrentan a graves riesgos técnicos. Para los buques de perforación equipados con el sistema de Posicionamiento Dinámico (DP), la principal amenaza reside en la deriva o el desplazamiento provocado por el fallo de dicho sistema. Si el buque de perforación se desvía de su posición al conectar la tubería ascendente submarina, es muy probable que provoque la rotura de la cabeza del pozo, lo que conllevaría una explosión catastrófica y dificultades extremas para el control del pozo.
En las plataformas semisumergibles y autoelevables, ya sea para mantener la estabilidad en condiciones marítimas adversas o para gestionar sobrepresiones de gas, no hay margen para retrasos ni errores operativos. En procesos de tan alto riesgo, cualquier error de cálculo podría agravarse rápidamente e incluso convertirse en un desastre ambiental internacional.
El consenso del sector indica que las capacidades técnicas profesionales y el conocimiento de la situación en tiempo real son fundamentales para prevenir pérdidas catastróficas de activos en operaciones en aguas profundas. Ante los entornos modernos de alta presión y alta temperatura (HPHT), la mera formación teórica ya no es suficiente.
Mitigación de riesgos mediante tecnologías de simulación avanzadas.
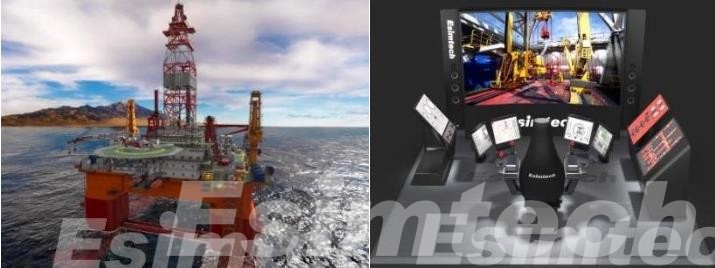
Para minimizar los errores operativos en la perforación en alta mar, los operadores globales están implementando ampliamente sistemas de simulación de alta fidelidad. Dicha capacitación debe ajustarse estrechamente a las características operativas específicas de los buques de perforación y las plataformas flotantes/fijas.
- Para operaciones de buques de perforación: La capacitación debe integrar sin problemas las habilidades de navegación tradicionales con la ingeniería compleja de fondo de pozo. Al utilizar un Simulador integrado de perforación y control de pozos Al equiparla con el hardware avanzado de sillas de control para perforadores (Cyberchairs), los operadores pueden practicar y dominar procedimientos de emergencia como la detección de reventones de pozos en tiempo real, la perforación con presión controlada (MPD) y la desconexión de emergencia de la tubería vertical (EDP) en caso de fallos simulados del sistema de posicionamiento de potencia (DP).
- Para plataformas de perforación marinas (semisumergibles/autoelevables): El sistema de simulación se centra en replicar la fricción en el fondo del pozo, la mecánica de tuberías atascadas y el mecanismo automatizado de manejo del colector. Mediante un simulador de entrenamiento de realidad virtual (RV), la tripulación de cubierta y los operadores pueden realizar ensayos exhaustivos de las condiciones clave del fondo del pozo, los procedimientos de control del pozo y la matriz de control del pozo antes de entrar en acción.
Mediante la simulación precisa de modelos hidráulicos, condiciones del mar y respuestas de los equipos, la ecología de la simulación moderna ha logrado cerrar la brecha entre la teoría en el aula y la operación práctica sobre el terreno, garantizando que el personal de primera línea pueda tomar decisiones correctas al instante cuando se enfrente a situaciones inesperadas.